درسنامه آموزشی دانش فنی پایه مکاترونیک کلاس دهم مکاترونیک
پودمان 5: کنترل
مقدمهای بر کنترل
کنترل چیست؟
کنترل شاخهای از علوممهندسی است که به کنترل رفتار سیستمها با کمک ورودی و پسخورد (Feedback) خروجی آنها میپردازد. پسخورد یا فیدبک توسط حسگرها حاصل میشود. در واقع فیدبک به نوعی آگاهی از رفتار سیستم است.
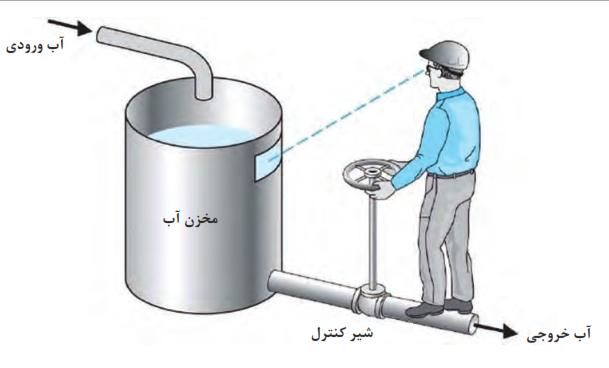
علم کنترل یکی از جذابترین علوم در مهندسی است و در سایر علوم مهندسی نظیر برق، مکانیک، هوافضا، شیمی و... بهصورت گسترده مورد استفاده قرار میگیرد. شکل بالا فرایند کنترل سطح آب یک مخزن را نشان میدهد. هدف این فصل کنترل خودکار یا اتوماتیک و بدون نیاز به انسان است. فیدبک در شکل بالا توسط چشم کاربر حاصل میشود و با آگاهی از سطح مخزن شیر را باز یا بسته میکند. این کنترل بهصورت دستی صورت گرفته است.
در این فصل ابزارهای لازم جهت کنترل خودکار سیستمها بیان میشوند. در کنترل خودکار احتیاج به کاربر نیست و تمام فرایند کنترل بهصورت خودکار اجرا میشود.
تاریخچه کنترل
ارسطو (Aristotle) در کتاب اول، در باب «سیاست» چنین مینویسد: اگر هر وسیلهای بهصورت خودکار میتوانست کار خود را مستقل از انسان انجام دهد مثلاً چنگ بدون دخالت دست انسان مینواخت آنگاه نه رئیسی در کار بود و نه بردهداری!
جملۀ ارسطو در 380 سال قبل از میلاد بهصورت شفاف هدف اصلی علم کنترل را نشان میدهد. میتوان چنین برداشت کرد که هدف اصلی علم کنترل را میتوان خودکار کردن کارها و فرایندها جهت افزایش کیفیت زندگی بشر دانست.
تلاشهای صورتگرفته جهت ساخت سامانههای خودکار مکانیکی دارای تاریخچهای جالب و طولانی میباشد. در واقع واژه «اتوماسیون (Automation)» تا دهه 40 میلادی رایج نبود. تا آنکه در آن زمان توسط کمپانی Ford motor برای نامگذاری فرایندی استفاده شد که طی آن ماشینی یک قطعه را از یک ایستگاه کاری به ایستگاه کاری دیگر جهت مونتاژ انتقال داده و سپس آن قطعه را دقیقاً در محل معینی برای انجام مراحل آتی مستقر میگرداند. با این وجود، توسعه موفقیتآمیز سامانههای خودکار مکانیکی قبل از آن مقطع نیز اتفاق افتاده بود. بهطور مثال، کاربردهای ابتدایی سامانههای کنترل خودکار در یونان و در سال 300 قبل از میلاد با توسعه مکانیسمهای تنظیمکننده (Regulator) شناور به اجرا در آمد. ساعت آبی (Ktesibios) که در آن از تنظیمکننده شناور آب استفاده شده، و یک چراغ نفتی شناور که از آن جهت ایجاد سطحی ثابت استفاده میشده است دو نمونه دیگر هستند. بعدها و در قرن اول میلاد، Heron در اسکندریا کتابی به نام «نیوماتیکا» (Pneumatica) انتشار داد که طی آن گونههای مختلف مکانیسمهای تنظیم سطح آب را با استفاده از تنظیمکنندههای شناور تشریح نمود.
در اروپا و روسیه بین قرون 17 و 19 میلادی تجهیزات مهم بسیاری اختراع شدند که بعضاً مرتبط با کنترل بوده اند. کورنلیت دربل (Cornelis Derbel) تنظیمکننده حرارتی اختراع کرد که در واقع جزء اولین سیستمهای پسخور، در آن دوره محسوب میشد. به دنبال آن Dennis Papis (1647-1720) تنظیمکننده ایمنی فشار جهت دیگهای بخار را در سال 1681 میلادی اختراع نمود. تنظیمکننده فشاری وی بیشتر مشابه شیر فشار دیگهای زودپز امروزی بوده است.
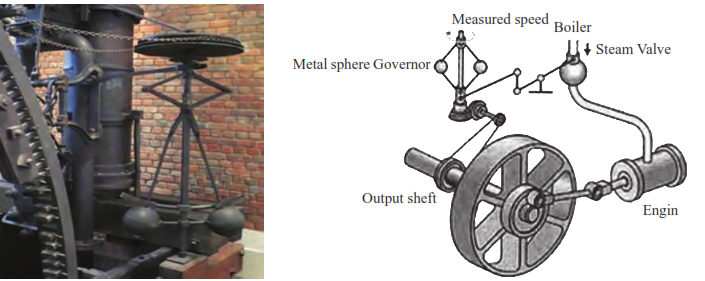
تکامل بعدی در اتوماسیون با پیشرفتهای حاصل در نظریه کنترل مربوط به گاورنر (flyball) جیمزوات در سال 1769 میلادی میباشد. گاورنر (flyball) که در شکل 2-5 آمده است، جهت کنترل سرعت موتور بخار استفاده میشود. با اندازهگیری سرعت شفت خروجی و بهکارگیری حرکت (flyball) شیر میزان بخار ورودی به موتور بهطور خودکار کنترل میشود. با افزایش سرعت موتور، کرههای فلزی روی گاورنر بلندشده و از محور شفت فاصله میگیرند و به اینترتیب راه شیر بسته میشود. با کاهش سرعت موتور کرههای فلزی روی گاورنر پایین میآیند و راه شیر سوخت باز میشود. این نمونهای از سامانه کنترل پسخور است که سیگنال بازخورد و راهانداز کنترل بهطور کامل در یک سخت افزار مکانیکی کوپل میشوند.
سیستم
در این بخش به تعریف سیستم (System) پرداخته میشود. برای این منظور ابتدا باید مفهوم سیستم تعریف گردد. سیستم مجموعهای از اجزای مختلف است که برای هدف خاصی کنار یکدیگر قرار گرفتهاند. قلب، مغز و منظومه شمسی سیستمهای طبیعی هستند. خودرو، هواپیما، کشتی، ربات، پالایشگاهها و کارخانهها از جمله سیستمهای مصنوعی هستند که توسط انسان ساخته شدهاند. یک سیستم که خود جزئی از یک سیستم بزرگتر است، زیرسیستم نامیده میشود. بهطور مثال، قلب خود یک سیستم است که جزئی از یک سیستم بزرگتر یعنی بدن است. پس هنگام بررسی بدن، قلب یک زیرسیستم برای بدن محسوب میشود.
اجزای سیستم کنترلی
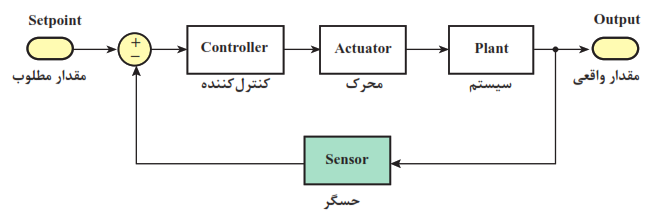
در شکل زیر اجزای یک سیستمکنترلی آورده شده است. توجه شود که ممکن است سیستمکنترلی برخی از این اجزا را نداشته باشد.
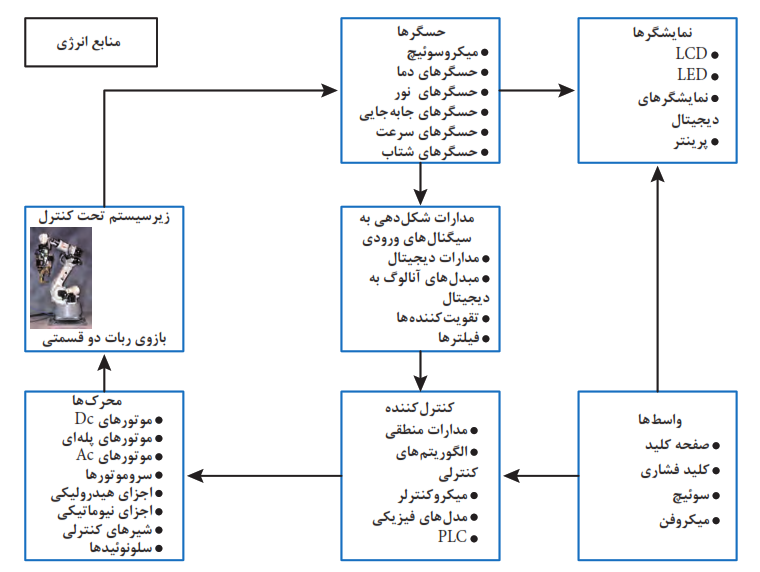
به عنوان مثال، در یک پهپاد، حسگرها موقعیت و ارتفاع را اندازهگیری میکنند. ولتاژ خروجی حسگرها پس از تقویت شدن و حذف نوسانات غیرمجاز به کنترلکننده ارسال میشود. کنترلکننده با توجه به موقعیت جاری و موقعیت مطلوب پهباد تصمیمگیری مینماید که با چه توانی موتورهای پهپاد را به حرکت درآورد و زاویه هر یک از بالکها چگونه باشد تا پهپاد به موقعیت مطلوب برسد.
نمودار بلوکی
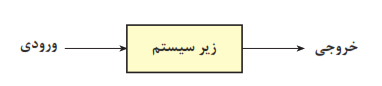
برای اینکه بتوانیم تأثیر متقابل قسمتهای مختلف یک سیستم مکاترونیکی را درک کنیم از نمودارهای بلوکی (Block Diagram) استفاده میکنیم. نمودار بلوکی از بلوکهای مجزا تشکیل شده است که در آن ارتباط میان بلوکها با خطوط جهتدار نمایش داده میشوند. هر بلوک نشاندهندۀ یک زیرسیستم است. یک زیرسیستم میتواند چند ورودی و چند خروجی داشته باشد. اما اغلب زیرسیستمهای مکاترونیکی را میتوان با بلوکهایی که دارای یک ورودی و یک خروجی است نمایش دهیم. ورودی سیگنالی است که از بیرون بر سیستم اثر میگذارد و باعث تغییر در سیستم میشود. خروجی رفتاری است که یک سیستم نشان میدهد.
زیرسیستم قرقره و وزنه را در نظر بگیرید. قرقره با چرخش سبب جمعشدن نخ میشود و وزنه به سمت بالا حرکت میکند.
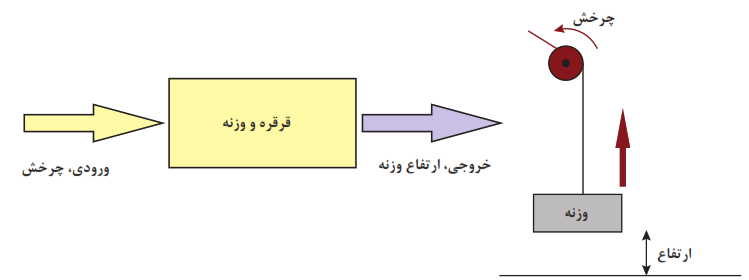
ورودی را با $\theta $ و خروجی را با $h$ نمایش میدهیم. این بدین معناست که با چرخاندن قرقره میتوان ارتفاع وزنه را کنترل کرد. به جهت فلشهای کشیدهشده توجه کنید. توجه شود که ورودیها و خروجیهای یک سیستم یکتا نیست؛ مثلاً برای همین سیستم قرقره و وزنه، میتوان گشتاور وارد شده بر قرقره را بهعنوان ورودی و سرعت حرکت وزنه را بهعنوان خروجی تلقی کرد.
حال زیرسیستم موتور الکتریکی را در نظر بگیرید. این زیر سیستم را میتوان با یک بلوک نمایش داد که دارای یک ورودی و یک خروجی میباشد. ورودی یک موتورالکتریکی ولتاژ و خروجی آن چرخش محور موتور است.
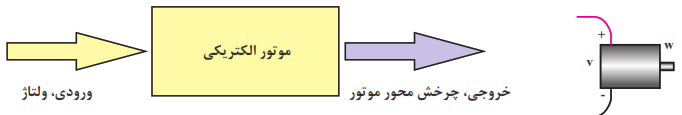
ورودی را با $V$ و خروجی را با $\theta $ نمایش میدهیم. این بدینمعناست که با دادن ولتاژ به یک موتور میتوان میزان چرخش محور موتور را تغییر داد. به جهت فلشهای کشیده شده توجه کنید.
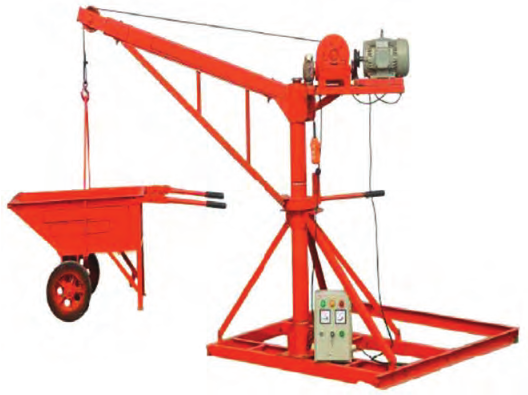
اکنون میخواهیم به وسیلۀ یک موتور الکتریکی و یک قرقره، وزنه را بالا بکشیم. بالابرهای استفاده شده برای جابهجایی مصالح و آسانسورها بدین ترتیب کار میکنند. برای این کار لازم است محور موتور را به قرقره متصل کنیم. بعد از اتصال محور موتور به قرقره با روشن کردن موتور وزنه به سمت بالا یا پایین حرکت میکند که به جهت چرخش موتور بستگی دارد.
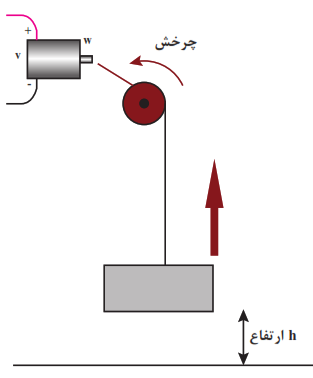
با توجه به شکل 7-5، با اتصال این دو زیرسیستم یک سیستم بزرگتر به نام بالابر حاصل شدهاست که ورودی آن ولتاژ و خروجی آن ارتفاع وزنه است. خروجی زیرسیستم اول، چرخش محور، به عنوان ورودی زیر سیستم دوم یعنی چرخش قرقره عمل میکند.
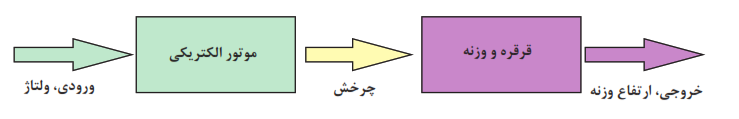
برای کنترل ارتفاع وزنه میتوانیم ولتاژ موتور را تغییر دهیم. در سیستمهای کنترلی، متغیری که قصد داریم تا آن را به مقدار دلخواه تغییر دهیم خروجی کنترلی و متغیری که با آن میتوان خروجی سیستم را تغییر داد ورودی کنترلی است. در سیستم بالابر الکتریکی، خروجی کنترلشده ارتفاع وزنه، و ورودیکنترلی ولتاژ موتور الکتریکی است.
فکر کنید (صفحه 164 کتاب درسی)
زیر سیستمی مثال بزنید که ورودی آن چرخش باشد و خروجی آن ولتاژ باشد، یعنی بالعکس موتور الکتریکی عمل کند.
کار در خانه (صفحه 164 کتاب درسی)
گیربکس یا جعبهدنده مجموعهای از چرخدندههاست که برای تغییر مقدار سرعت و گشتاور مورداستفاده قرار میگیرد. در شکل الف دو چرخدنده را مشاهده میکنید که باهم درگیر هستند. وقتی چرخدندۀ کوچک 10 دور میچرخد، چرخ دندۀ بزرگ تنها یک دور میچرخد. این دو چرخدنده یک گیربکس ساده محسوب میشود.
1- شکل ب مربوط به یک موتورالکتریکی دارای گیربکس است. این سیستم را به دو زیرسیستم موتور و گیربکس تقسیم کنید و نمودار بلوکی آن را رسم کنید.
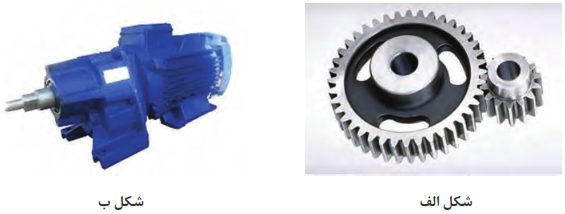
2- اگر رابطۀ سرعت موتور (دور بر دقیقه) و ولتاژ ورودی (ولت) آن بهصورت $n = 10 \times V$ باشد و رابطۀ سرعت ورودی و خروجی گیربکس بهصورت ${n_{out}} = 0/1 \times {n_{in}}$ باشد، رابطۀ بین ولتاژ موتور گیربکسدار و سرعت آن را بهدست آورید.
کنترل حلقه باز و حلقه بسته
سیستمهای کنترلی از جنبههای مختلف دستهبندی میشوند. از این جمله میتوان سیستمهای کنترل دستی (Manual Control System)، خودکار (Automatic Control System)، سیستمهای حلقه باز (Open Loop) و حلقه بسته (Closed Loop) را نام برد. نام دیگر سیستم کنترل حلقه بسته سیستم کنترل پسخور (Feedback) است.
مخزن آب روباز شکل زیر را در نظر بگیرید.
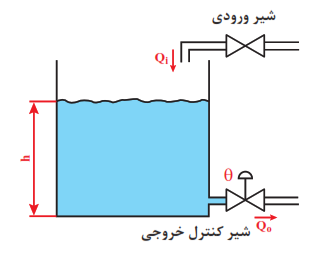
آب از شیر ورودی با دبی $({Q_i})$ وارد مخزن میشود و با دبی $({Q_o})$ از آن خارج میگردد. اگر دبی آب خروجی بیشتر از دبی آب ورودی باشد سطح آب در مخزن (h) پایین میرود. اگر دبی آب ورودی بیشتر از دبی آب خروجی باشد سطح آب مخزن بالا میرود. با توجه به شکل 11-5 دبی آب ورودی قابلکنترل نیست (چون دستگیرهای برای کنترل ندارد)، ولی دبی آب خروجی با استفاده از تغییر زاویه $(\theta )$ شیر کنترلی خروجی قابل تنظیم است. هدف این است که سطح آب مخزن را در ارتفاع مطلوب $({h_d})$ تنظیم شود.
از آنجا که هدف، تنظیم سطح مخزن با استفاده از تنظیم دبی خروجی است پس از دیدگاه کنترلی h خروجی و ${Q_o}$ ورودی زیر سیستم مخزن هستند. همچنین، $\theta $ و ${Q_o}$ بهترتیب ورودی و خروجی زیرسیستم شیر کنترلی میباشند. برای انجام کنترل از کاربر ماهر استفاده شدهاست که طبق تجربه میداند شیر کنترلی را در چه زاویهای قرار دهد تا سطح آب به ارتفاع ${h_d}$ برسد. نمودار بلوکی این سیستم در شکل زیر آورده شده است.

در این سیستم کاربر از مقدار سطح واقعی آب (h) در هر لحظه اطلاعی ندارد و فقط براساس تجربه عمل میکند. به این سیستمکنترل، سیستمکنترل حلقه باز میگویند.
حال نفر دومی بالای مخزن میرود و با استفاده از شاخصی که در مخزن نصبشده سطح واقعی آب را خوانده و مقدار آن را هر لحظه به کاربر ماهر پایینی مخزن اطلاع میدهد. اگر ${h_d} \gt h$ باشد، کاربر ماهر شیر کنترلی را کمی میبندد و اگر ${h_d} \lt h$ باشد شیر کنترلی را کمی باز میکند. نمودار بلوکی این سیستم در زیر آورده شده است.
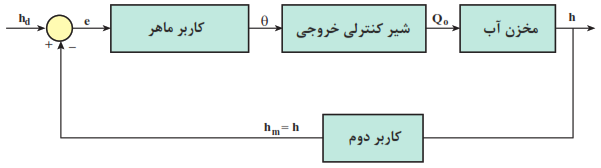
به این سیستم کنترلی سیستم حلقه بسته یا سیستم پسخور میگوییم. اگر در اثر عواملی چون بارندگی یا نشتی مخزن h تغییر کند، کاربر دوم آن را اندازه میگیرد و به اطلاع کاربر ماهر میرساند و زاویه شیر کنترلی مجدداً تنظیم میشود. خطای سیستم کنترل حلقه بسته کمتر و مقاومت آن در برابر عوامل مزاحم بسیار زیاد است. بخش اصلی سیستم حلقه بسته، پسخور آن است. پسخور باعث میشود کنترلکننده (کاربر ماهر) بتواند با توجه به خروجی لحظهای حاصلشده، عمل کنترلی خود را تنظیم کند.
هر دو سیستمهای کنترل گفتهشده برای مخزن از نوع کنترل دستی هستند و به نیروی انسانی نیاز دارند. برای کاهش نیرویانسانی و افزایش دقت عملکرد از سیستم کنترل خودکار استفاده میشود.
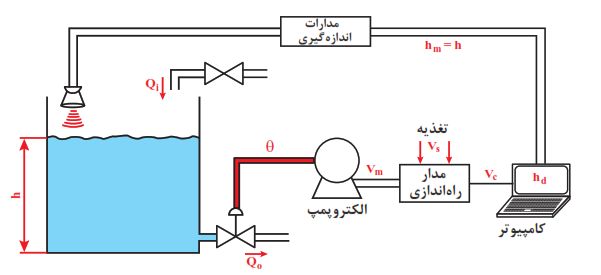
در این سیستم ${h_d}$ توسط کاربر تعیین میشود. همچنین، از یک حسگر فراصوت جهت اندازهگیری سطح آب مخزن استفاده شدهاست. خروجی حسگر $h$ ارتفاع مخزن است. کنترلکننده با توجه به اختلاف ${h_d}$ و $e = {h_d} - h)h$ میزان باز یا بسته بودن شیر $\theta $ را تعیین میکند. نمودار بلوکی سیستم کنترل خودکار مخزن آب در زیر رسم شده است.
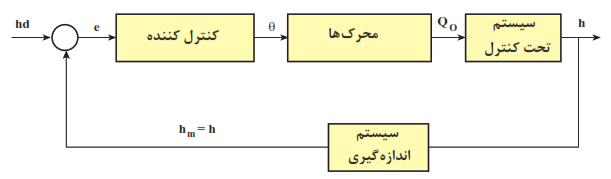
در این سیستم اگر ${h_d}$ تغییر کند بهطور خودکار ولتاژها و سیگنالهای قسمتهای مختلف تغییر میکنند تا اختلاف $h$ و ${h_d}$ کاهش یابد.
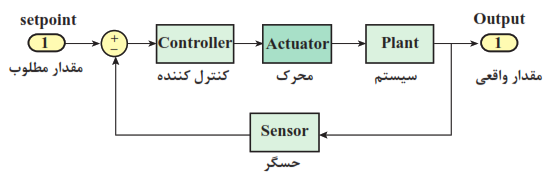
اکثر سیستمهای کنترلی و سیستمهای مکاترونیکی از نوع سیستم حلقه بسته و خودکار هستند. در شکل (16-5) دیاگرام بلوکی یک سیستم کنترل خودکار حلقه بسته را در حالت کلی مشاهده مینمایید.
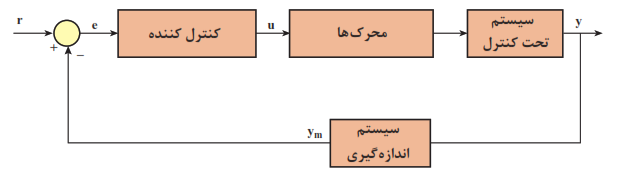
$r$ ورودی مرجع (Reference Input) یا ورودی مطلوب، $e$ خطا (Error)، $u$ ورودی کنترلی یا عمل کنترل (Control Action)، $y$ خروجی (Output)، ${y_m}$ خروجی اندازهگیری شده (Measured Output) هستند.
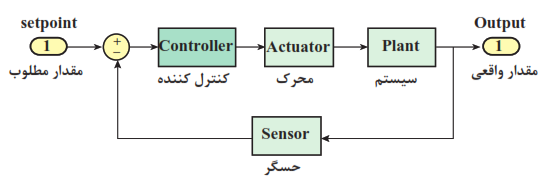
به سیستم اصلی تحت کنترل plant یا سیستم میگویند. زیرسیستمهای یک سیستم حلقه بسته کنترلکننده (Controller)، محرکها (Actuator)، سیستم تحت کنترل و سیستم اندازهگیری (Measurement System) هستند. در بخشهای بعدی هر یک از این زیرسیستمها توصیف شدهاند.
ویژگیهای خروجی سیستم کنترلی
خروجی $y$ میتواند ارتفاع مخزن، سرعت موتور الکتریکی و یا خروجی هر سیستم مکاترونیکی تحت کنترل باشد. مقداری که $y$ در زمانهای طولانی به آن میرسد را مقدار نهایی $({y_{ss}})$ مینامند. مناسب است که خطای حالت دائمی (Steady State Error) $({e_{ss}} = r - {y_{ss}})$ تا حد ممکن کوچک باشد. در بهترین حالت ${e_{ss}}$ صفر است. مدت زمانی که طول میکشد تا خروجی به $0/63{y_{ss}}$ برسد را ثابت زمانی (Time Constant) $(\tau )$ مینامند. بهطور سرانگشتی بعد از $4\tau $ خروجی به مقدار نهایی خود میرسد. هر چه $\tau $ کوچکتر باشد یعنی خروجی سریعتر به مقدار نهایی میرسد و سیستم سریعتر است. در شکل نسبت $\frac{A}{B} \times 100$ را درصد بالازدگی (Mp) (Maximum Overshoot) مینامند.
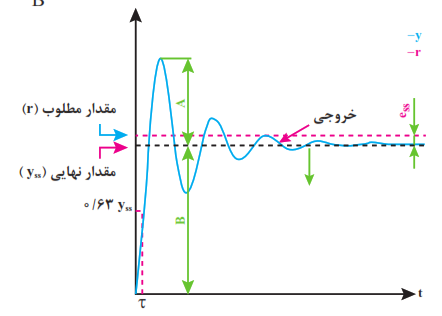
فرض کنید هدف تنظیم دور موتور به 100 دور بر دقیقه است. وجود بالازدگی به این معنا است که دور موتور افزایش مییابد و پس از رسیدن به 100، حول آن نوسان میکند و پس از گذشت مدتی، ثابت میماند. به رفتار خروجی در شکل 17-5 پاسخ زیرمیرا (Underdamped) میگویند. نوع دیگر از پاسخ فوق میرا (Overdamped) است که در شکل 18-5 نمایش داده شدهاست.
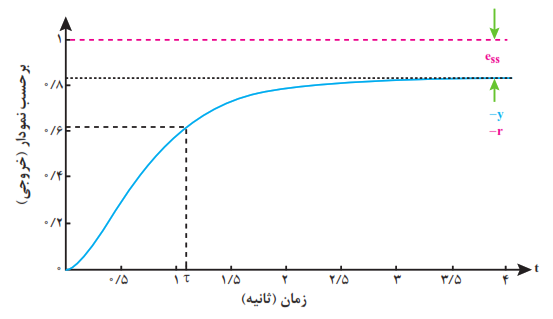
دراین پاسخ بالازدگی صفر است. اگر طراحی کنترلکننده نامناسب باشد خروجی با گذشت زمان افزایش مییابد تا جایی که سیستم حلقه بسته معیوب یا دچار نقص گردد. در این حالت سیستم ناپایدار (Unstable) شده است.
تمرین کنید (صفحه 168 کتاب درسی)
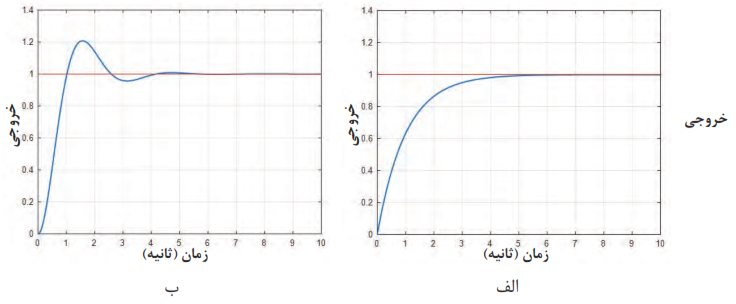
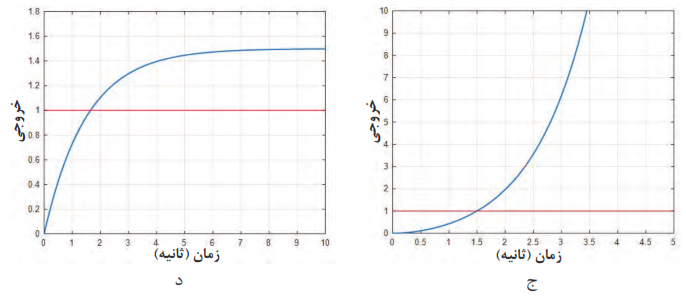
نمودارهای شکل الف، ب، ج و د خروجی 4 سیستم متفاوت را نشان میدهند. این خروجی میتواند سطح یک مخزن و یا خروجی هر سیستم مکاترونیکی دیگر باشد.
| شکل الف | شکل ب | شکل ج | شکل د | |
|---|---|---|---|---|
| نوع پاسخ (فوق میرا، زیرمیرا و ناپایدار) | ||||
| خطای حالت دائمی | ||||
| درصد بالا زدگی | ||||
| ثابت زمانی |
جدول مربوط به ویژگیهای خروجی 4 سیستم مختلف را پر کنید. توجه کنید که خط قرمز به معنای مقدار مطلوب سیستم (r) است.
حسگرها در سیستمهای کنترلی
حسگر به معنی حسکننده میباشد. کمیتهایی نظیر دما، فشار، سرعت و... بهوسیلۀ حسگرها اندازهگیری میشوند. حسگرها از موادی ساخته میشوند که به تغییر یک کمیت حساساند. حسگرهای دمابهدما حساس هستند و میتوانند دما را با روشهای مختلفی اندازه بگیرند.
امروزه حسگرها در زندگی ما نقش مهمی دارند. بهطور مثال حسگر دمایی که در یخچال خانۀ شما وجود دارد به شما کمک میکند تا دمای یخچال را بهصورت مطلوبی تنظیم نمایید یا وقتی وارد اتاقی میشوید و چراغهای اتاق بهصورت خودکار روشن میشوند، حسگر موجود در اتاق، حضور شما را در اتاق احساس میکند و فرمان روشن شدن چراغ را میدهد.
الهام از طبیعت: حسگر فراصوت
خفاشها در تاریکی شب به وسیله ارسال امواج فراصوت و دریافت آن میتوانند مسیریابی کنند. این امواج صوتی توسط گوش انسان قابل شنیدن نیست. این مکانیزم در حسگرهای فراصوت استفاده میشود. در این حسگرها با ارسال امواج فراصوت و اندازهگیری زمان رفت و برگشت، میتوان به فاصلۀ اجسام پیبرد.
در یک آزمایش با ارسال یک موج صوتی مدت زمان 0/01 ثانیه طول کشید تا موج ارسالی پس از برخورد به جسم مورد نظر باز گردد. با فرض اینکه سرعت صوت در هوا 340 متر بر ثانیه است فاصلۀ جسم از حسگر را بهدست میآوریم.
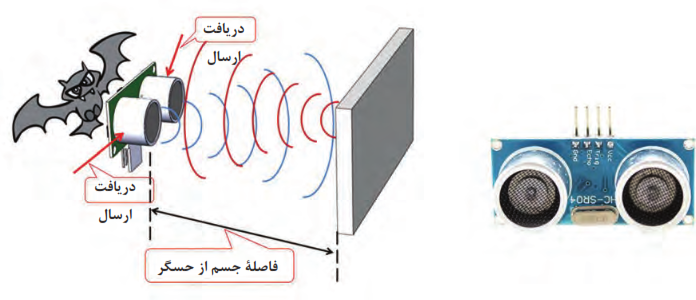
حل: با توجه به اینکه زمان رفت و برگشت برابر میباشد پس زمان رفت یا برگشت برابر 0/005 ثانیه $ = \frac{{001}}{{}} = $ زمان است. پس نتیجه میشود:
متر $ \times 340 = 0/005 \times 340 = 1/7$ زمان = فاصله
تمرین کنید (صفحه 171 کتاب درسی)
در یک سنسور فراصوت فاصلۀ جسم از سنسور 34 متر است. زمان رفت و برگشت موج صوتی ارسال شده از حسگر فراصوت، پس از برخورد به جسم و بازگشت به حسگر چقدر است؟
سیستم مدیریت خانه (خانه هوشمند)
کاربرد حسگرها در خانههای هوشمند
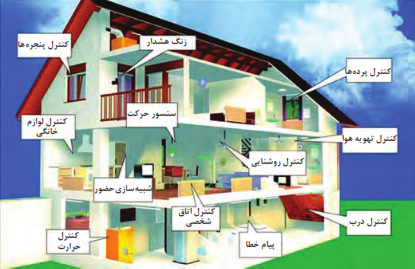
شما با تلفنهمراهتان میتوانید لامپها، تلویزیون، یخچال، کولر و ... را تحت کنترل داشته باشید. در این صورت بهراحتی از هر جای خانه به تمام امکانات خانه دسترسی دارید و تمام کنترلکنندههای از راه دور دستگاههای مختلف تجمیع میشوند.
اما آیا هدف از اتوماتیک کردن خانهها تنها افزایش آسایش است؟ بهطور کلی علاوه بر آسایش، امنیت، کاهش مصرف انرژی و کاهش هزینهها از اهداف و مزایای مهم سیستم مدیریت خانه هستند.
وظایف سیستم مدیریت ساختمان (BMS)
- کنترل سیستمهای روشنایی
- کنترل تأسیسات سرمایش و گرمایش
- کنترل تردد ساکنان و وسایل نقلیه
- نظارت تصویری
- اعلام و اطفایحریق
- ایجاد امنیت و حفاظت پیرامون
- کاهش مصرف انرژی
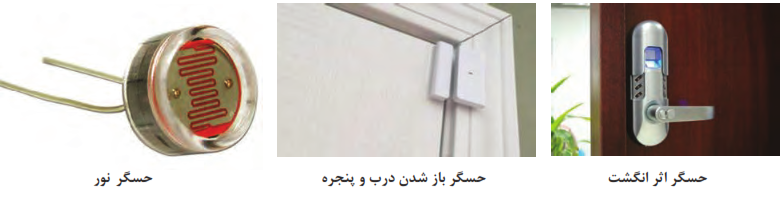
کار گروهی (صفحه 172 کتاب درسی)
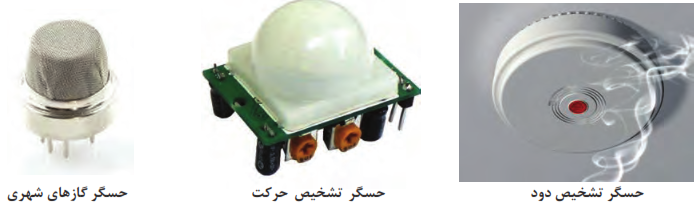
هریک از حسگرهای موجود در جدول در کدام بخش از سیستم مدیریت هوشمند خانه میتوانند مورد استفاده قرار گیرند؟
| تنظیم روشنایی | سیستم دزدگیر | سیستم اعلان حریق | کنترل ورود و خروج | |
|---|---|---|---|---|
| حسگر دما | خیر | خیر | بلی | خیر |
| حسگر گاز شهری | ||||
| حسگر اثرانگشت | ||||
| حسگر دود | ||||
| حسگر شکستهشدن شیشه | ||||
| حسگر مونوکسید کربن | ||||
| حسگر تشخیص حرکت |
تحقیق کنید (صفحه 172 کتاب درسی)
در مورد روشهایی که در یک خانۀ هوشمند استفاده میشود تا مصرف آب، برق و گاز کاهش پیدا کند تحقیق کنید.
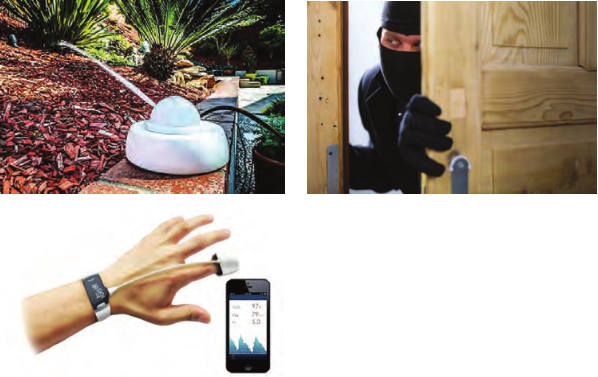
محرکها در سیستمهای کنترلی
عملگر در واقع قسمتی از سیستمکنترلی است که وظیفۀ اجرای دستورات کنترلکننده را دارد. بدن ما تحتکنترل فرمانهای مغز است. وقتی مغز فرمان میدهد که جسمی از روی زمین برداشته شود، دستها که عامل برداشتهشدن آن جسم هستند، به عنوان محرک شناخته میشوند.
وقتی شما قصد دارید دمای اتاق خود را تنظیم کنید بخاری به عنوان یک محرک محسوب میشود که میتواند دمای اتاق شما را تغییر دهد. شما با کنترل مقدار شعلۀ بخاری میتوانید به دمای مطلوب برسید. در اینجا بخاری نقش محرک را در کنترل دمای اتاق دارد.
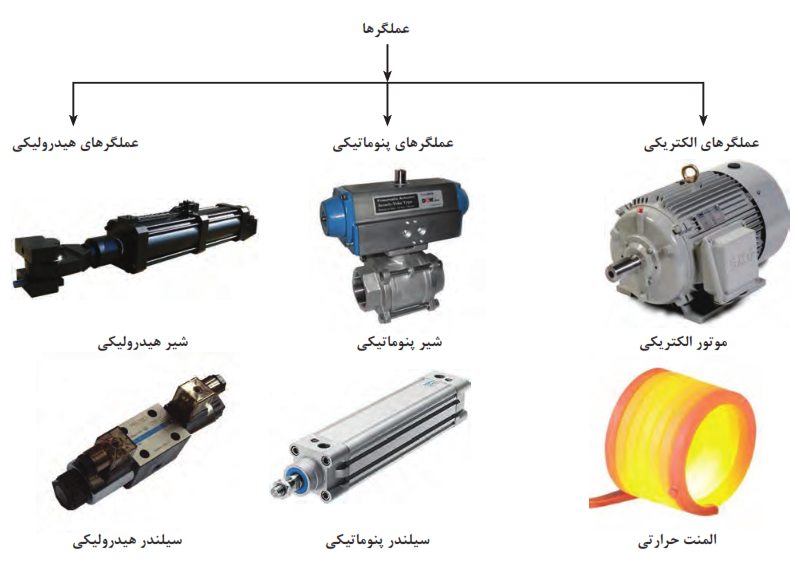
محرکها بهصورت کلی به سه دسته تقسیم میشوند:
1- عملگرهای الکتریکی:
عملگرهای الکتریکی از طریق انرژی الکتریکی کار انجام میدهند. موتورهای الکتریکی انرژی برق را به انرژی حرکتی تبدیل میکنند و گرمکنها انرژی الکتریکی را به حرارت تبدیل میکنند.
2- عملگرهای هیدرولیکی:
عملگرهای هیدرولیکی با بهکارگیری مایعات تراکم ناپذیر نظیر روغن، سبب جابهجایی و حرکت میگردند. سیلندرها، شیرها و موتورهای هیدرولیکی بهعنوان بخشی از عملگرهای هیدرولیک شناخته میشوند.
3- عملگرهای پنوماتیکی:
عملگرهای پنوماتیکی از هوای فشرده استفاده میکنند. هوای فشرده بهراحتی از طریق لوله میتواند در سرتاسر کارخانه جریان داشته باشد و در مخازن مخصوص ذخیره گردد. به دلیل فراوانی هوا، استفاده از این محرکها بسیار رایج است.
تحقیق کنید (صفحه 174 کتاب درسی)
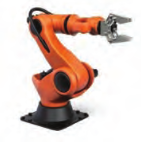
امروزه رباتهای صنعتی در اتوماسیون بسیار استفاده میشوند. در مورد مزایای استفاده از رباتها در صنعت تحقیق کنید و به کلاس گزارش دهید. عملگرهای این رباتها از چه نوعیاند؟ الکتریکی، هیدرولیکی یا پنوماتیکی؟
کنترلکننده
در یک سیستم تحتکنترل، کنترلکننده نقش مغز متفکر را دارد که با توجه به رفتار سیستم و ورودیها و خروجیهای آن، تصمیمگیری میکند تا شرایط مطلوبی که هدف سیستم رسیدن به آن است میسر گردد. این تصمیمگیری بهوسیلۀ شناختی که از سیستم موجود است حاصل میشود. این شناخت اغلب از طریق روابط فیزیک حاکم بر سیستم حاصل میشود؛ مثلاً کنترلکنندهای که سرعت یک موتور را کنترل میکند را در نظر بگیرید. این کنترلکننده باید از رفتار موتور و مشخصات آن آگاهی داشته باشد تا بتواند دستورات لازم را برای آن ارسال کند. هر موتور الکتریکی دارای پارامترهایی میباشد که مانند شناسنامه برای یک فرد عمل میکنند. این پارامترها برای کنترل سرعت موتور ضروری هستند. این پارامترها شامل ولتاژ، جریان، گشتاور، توان و... هستند. قطعاً پارامترهای موتور الکتریکی استفادهشده در یک پهپاد با پارامترهای موتور الکتریکی استفاده شده در یک ربات صنعتی تفاوت دارد.
کنترلکنندهها دارای الگوریتمهای متفاوتی هستند که نقشها و ویژگیهای متفاوتی دارند. کنترلکننده با استفاده از یکسری روابط ریاضی میتواند هدف مطلوب سیستم را برآورده سازد. مقدار مطلوب با مقدار واقعی مقایسه میشود و در صورت برابر نبودن سیگنالی با عنوان خطا به کنترلکننده ارسال میشود. کنترلکننده با توجه به خطا تصمیم لازم را اتخاذ میکند و از طریق محرک، سیستم را به سمت هدف اصلی که برابر شدن مقدار واقعی با مقدار مطلوب است سوق میدهد.
فکر کنید (صفحه 176 کتاب درسی)
با توجه به نقش کنترلکننده در یک حلقۀ کنترلی به سؤالات زیر پاسخ دهید:
سیگنال ورودی کنترلکننده چه نام دارد؟ مفهوم خطای صفر از لحاظ فیزیکی چیست؟ توضیح دهید.
در بدن انسان کدام جزء نقش کنترلکننده را دارد؟ چشم و گوش در سیستم بدن انسان چه نقشی دارند؟
کنترلکنندۀ روشن/ خاموش
یکی از سادهترین الگوریتمهای کنترلی که در صنعت هم مورد استفاده قرار میگیرد بهصورت شکل زیر است. این کنترلکننده همانطور که از نامش پیداست با روشن و خاموش کردن محرک، فرایند کنترل را انجام میدهد. این الگوریتم بدین صورت عمل میکند که ابتدا حسگر مقدار خروجی را اندازه میگیرد. سپس این مقدار با مقدار مطلوب مقایسه میشود. در صورت بزرگتر بودن خروجی از مقدار مطلوب فرمان خاموشکردن محرک را میدهد و در صورت کوچکتر بودن فرمان روشن شدن محرک را میدهد.
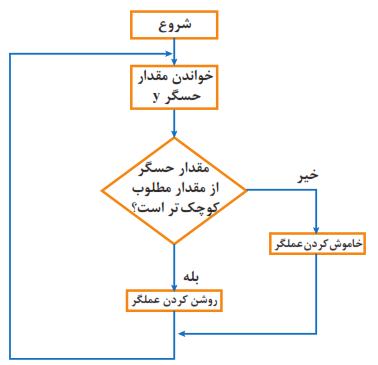
کنترل دمای اتاق را در نظر بگیرید. فرض کنید شما مسئول کنترل دمای اتاق به مقدار مطلوب 28 درجۀ سانتیگراد هستید. شما به کمک مقداری که دماسنج اتاق نمایش میدهد از وضعیت دمای اتاق آگاه میشوید و تصمیم میگیرید که بخاری باید روشن یا خاموش شود. در صورتی که دمای اتاق بالاتر از مقدار مطلوب شما یعنی 28 درجه سانتیگراد باشد شما بخاری را خاموش میکنید و در صورتی که دمای اتاق کمتر از 28 درجۀ سانتیگراد باشد، بخاری را روشن میکنید. این دقیقاً همان کاری است که یک کنترلکنندۀ روشن/ خاموش بهصورت خودکار انجام میدهد.
پردازشگرهای کنترلی
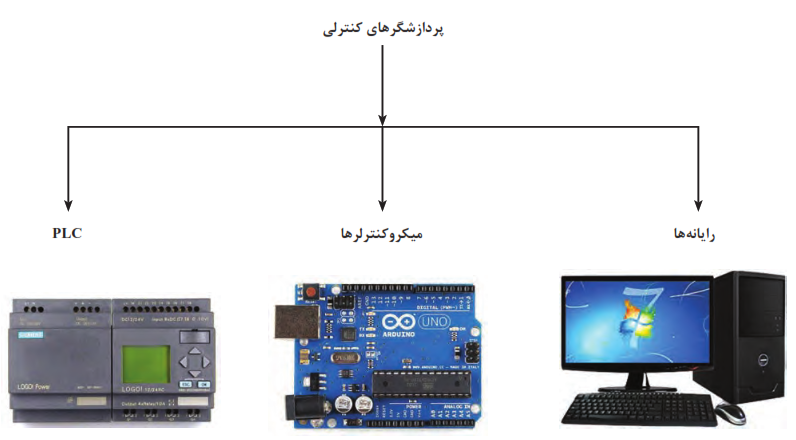
در قسمت قبل دیدیم که الگوریتمهای کنترلی نظیر روشن/ خاموش سیستمها را کنترل میکنند. الگوریتمهای کنترلی برای اجراشدن نیاز به یک پردازشگر دارند. پردازشگرها شامل رایانهها، میکروکنترلرها، کنترلکنندههای منطقی برنامهپذیر programmable logic controller) PLC) قادرند تا انواع الگوریتمهای کنترلی و توابع ریاضی پیچیده را اجرا کنند.
شبه دستور
شبه دستور (pseudo code)، روشی سریع، فشرده و غیررسمی برای توضیح یک الگوریتم کامپیوتری است که از ساختارهای معمول بعضی از زبانهای برنامهنویسی استفاده میکند که برای خواندهشدن توسط انسان و نه ماشین طراحی شده است.
سیستم کنترل دمای اتاق را در نظر بگیرید. این سیستم شامل حسگر، کولر گازی، میکروکنترلر و اتاق میباشد.
شبه دستور مربوط به کنترلکنندۀ روشن / خاموش بهصورت زیر است:
این شبه دستور قابل پیادهسازی مستقیم برروی رایانهها، میکروکنترلرها و PLCها را ندارد. اما میتوان با توجه به زبانهای برنامهنویسی مختلف، شبهدستور را به دستور واقعی و قابل اجرا تبدیل کرد.
1- شروع
2- مقدار مطلوب دما را بخوان
3- مقدار حسگر را بخوان
4- خطا را محاسبه کن (مقدار حسگر مقدار مطلوب=خطا)
5- اگر خطا مثبت است کولر را خاموش کن. (دمای محیط که بهوسیله حسگر بهدست آمده از دمای مطلوب پایینتر است).
6- اگر خطا منفی است کولر را روشن کن. (دمای محیط که بهوسیله حسگر بهدست آمده از دمای مطلوب بالاتر است).
7- پایان
تمرین کنید (صفحه 179 کتاب درسی)
شبه دستور مربوط به سنسور فراصوت را تکمیل کنید.
1- شروع
2- زمانسنج (تایمر) را … و موج صوتی را ارسال کن. (فعال-غیرفعال)
3- به محض بازگشت موج صوتی زمانسنج را … کن. (فعال-غیرفعال)
4- زمان بهدست آمده را تقسیم بر … کن. (دو-ده)
5- عدد حاصل از قسمت چهار را در … ضرب کن. (340-34)
6- عدد حاصل از قسمت پنج را به عنوان فاصله نمایش بده.
7- پایان
فعالیت عملی: کنترل دستی سرعت آرمیچر (صفحه 179 کتاب درسی)
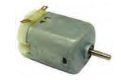
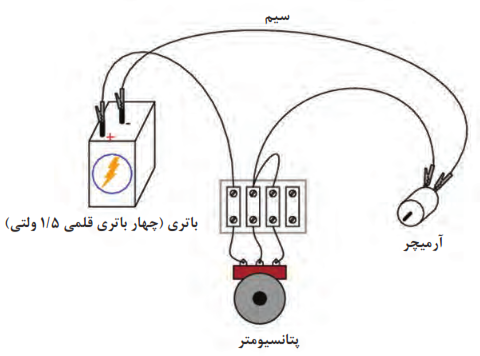
وسایل لازم: یک عدد آرمیچر کوچک (موتورالکتریکی جریان مستقیم)- چهار عدد باتری قلمی 1/5v- یک عدد پتانسیومتر یک کیلو اهم- برد بورد
ابتدا چهار باتری قلمی 1/5 ولتی را سری (پشت سرهم) کنید و با چسب شیشهای به هم بچسبانید. این کار سبب میشود که یک باتری 6 ولتی داشته باشیم. سپس مانند شکل 6 سیمبندیها را انجام دهید. شما با چرخاندن پتانسیومتر میتوانید سرعت آرمیچر را کنترل کنید.
سؤالات
1- با چرخاندن پتانسیومتر، بیشترین سرعت در چه حالتی رخ میدهد؟ کمترین سرعت چطور؟
2- آیا این سیستم حلقه بسته است؟ چرا؟
| آرمیچر |
|
|---|---|
| باتری قلمی |
|
| پتانسیومتر |
|
| برد بورد |
|

مدلسازی سیستمهای کنترلی
بیان پدیدهها با معادلات ریاضی، مدلسازی نامیده میشود. مدل ریاضی در علوم جغرافیا، بیولوژی، زمینشناسی، رایانه، مهندسی و حتی اقتصاد و روانشناسی کاربرد دارد. از مزایای مدلسازی میتوان بیان پدیدهها، مطالعه در مورد تأثیر اجزای مختلف بر روی سیستم و پیشبینی رفتار سیستم را نام برد. در واقع مدلسازی یک سیستم به ما کمک میکند تا با دانستن ورودی، خروجی سیستم را تعیین کنیم.
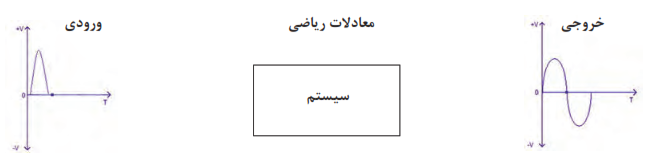
مثلاً در یک مدار تقسیم ولتاژ داریم:
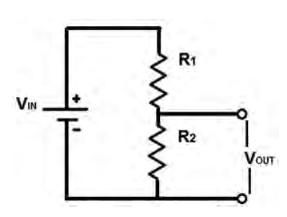
از دانستههای قبل که از بخش الکترونیک بهدست آوردهایم میتوانیم رابطۀ بین ورودی و خروجی را بهصورت زیر بنویسیم:
$Vout = \frac{{{R_2}}}{{{R_1} + {R_2}}}Vin$
اگر ${R_2} = 10,{R_1} = 30$ اهم باشند، رابطۀ بین ورودی و خروجی به صورت زیر حاصل میشود:
$Vout = 0/25Vin$
بنابراین اکنون با دانستن ورودی میتوانیم خروجی را بهدست آوریم. همچنین تأثیر اجزای سیستم را میتوانیم مشاهده کنیم؛ مثلاً با افزایش ${R_2}$ خروجی سیستم افزایش مییابد.
| حوزه انرژی | مکانیک خطی | مکانیک دورانی | الکتریکی | سیالات |
|---|---|---|---|---|
| ذخیرهکنندۀ انرژی |
فنر خطی
|
فنر پیچشی
|
خازن
|
لوله حاوی سیال
|
|
جرم
|
جرم چرخان
|
سلف
|
مخزن سیال
|
|
| مصرفکنندۀ انرژی |
دمپر
|
دمپر پیچشی
|
مقاومت الکتریکی
|
مقاومت سیال
|
| مبدلها |
اهرم
|
گیربکس
|
ترانسفورمر
|
جک هیدرولیکی
|
| تعریف متغیرها | در این جدول F نیرو، X جابه جایی، V سرعت، K ضریب سختی فنر، m جرم، $\gamma $ ضریب ویسکوزیته است. دمپر از حرکت سریع جلوگیری میکند. بهعنوان مثال از دمپر برای ضربهگیر دربهای ورود و خروج استفاده میشود. |
در این جدول T گشتاور، $\omega $ سرعت دورانی، J لختی دورانی، K سختی فنر، $\theta $ زاویه چرخش و C ضریب ویسکوزیتۀ دمپر پیچشی است. لختی دورانی در حرکت دورانی، مشخصۀ یک جسم چرخان است و مانند جرم در حرکت خطی عمل میکند. یعنی هرچه لختی دورانی بیشتر باشد، چرخاندن جسم دشوارتر است. | در این جدول u ولتاژ، i جریان، R مقاومت، L اندوکتانس سلف، t زمان و C ظرفیت خازن است. | در این جدول P فشار سیال، Q دبی سیال، A سطح مقطع، l طول، F نیرو و R مقاومت لوله حاوی سیال است. |
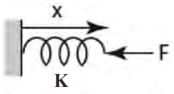
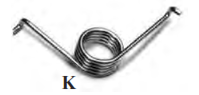
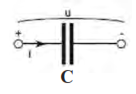
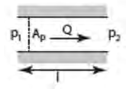
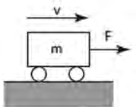
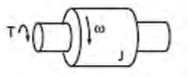
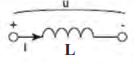
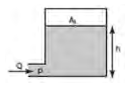
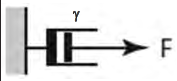
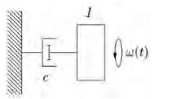
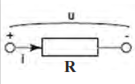
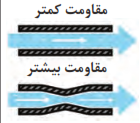
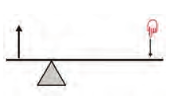
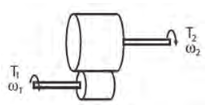
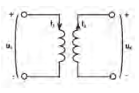
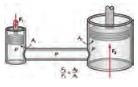
در ظاهر تنوع معادلات ریاضی پدیدههای فیزیکی بسیار زیاد و پیچیده است، اما در واقع تمام عناصر با توجه به نوع بازخوردشان نسبت به انرژی مدلسازی میشوند؛ مثلاً یک عنصر انرژی را ذخیره میکند و دیگری آن را مصرف میکند.
فکر کنید (صفحه 182 کتاب درسی)
لزوم استفاده از مبدلها در هر حوزه را با ذکر مثال شرح دهید.
فکر کنید (صفحه 182 کتاب درسی)
چه ابزاری برای تولید انرژی در حوزۀ مکانیک دورانی و الکتریکی وجود دارد؟
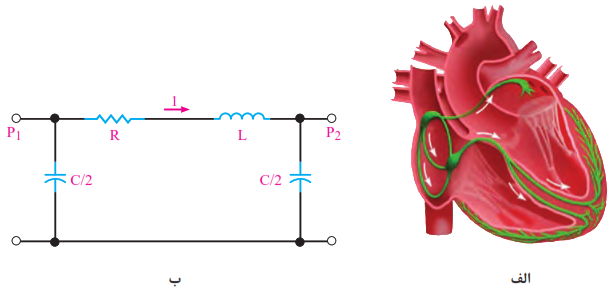
ارزشیابی پایانی پودمان (صفحه 183 کتاب درسی)
1- موارد زیر را تعریف کنید.
الف) کنترل حلقه بسته
ب) کنترل حلقه باز
ج) محرک
د) حسگر
ه) زیرسیستم
و) کنترلکننده
2- سیستم کنترل سطح مخزن آب را در نظر بگیرید. در این سیستم ارتفاع آب مخزن خروجی سیستم تحت کنترل است. برای ارتفاع آب، واژههای زیر را با مثال شرح دهید.
الف) خطای حالت ماندگار ارتفاع آب مخزن
ب) بالازدگی ارتفاع آب مخزن
ج) ثابتزمانی ارتفاع آب مخزن
د) ناپایدار بودن ارتفاع آب مخزن
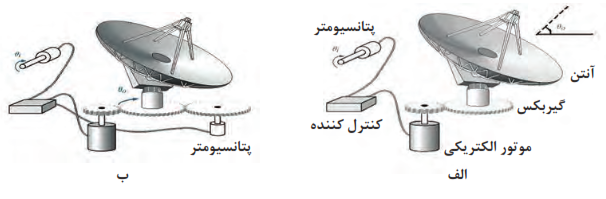
3- سیستم کنترل زاویۀ آنتن که در شکل الف نمایش داده شده است را در نظر بگیرید.
الف) وظیفۀ هریک از اجزای این سیستم را شرح دهید.
ب) ورودی و خروجی سیستم را تعیین کنید.
ج) آیا سیستم حلقه بسته است؟ چرا؟
د) نمودار بلوکی این سیستم را رسم کنید و ورودی و خروجی هر زیرسیستم آن را تعیین کنید.
ه) موارد الف تا د را برای شکل ب نیز انجام دهید.
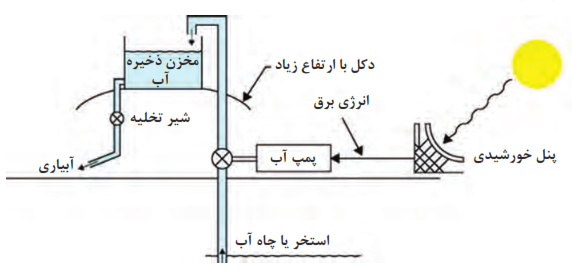
4- سیستم آبیاری قطرهای را در نظر بگیرید. این سیستم بهوسیلۀ یک پنلخورشیدی، انرژی خورشید را به انرژی الکتریکی تبدیل کرده و سپس پمپ با انرژی الکتریکی حاصل از پنل خورشیدی، آب را از ارتفاع کم، نظیر یک استخر به ارتفاع زیاد پمپ میکند. با توجه به شکل زیر به سؤالات پاسخ دهید.
الف) چرا مخزن ذخیرۀ آب را در ارتفاع قرار میدهند؟
ب) نمودار بلوکی هر یک از زیر سیستمهای آبیاری قطرهای را رسم کنید و ورودی و خروجی آن را مشخص نمایید.
ج) با توجه به سؤال 4، ایدهای ارائه دهید تا پنلخورشیدی در طول روز، خورشید را تعقیب کرده و بیشترین بهره را از نور خورشید داشته باشد.
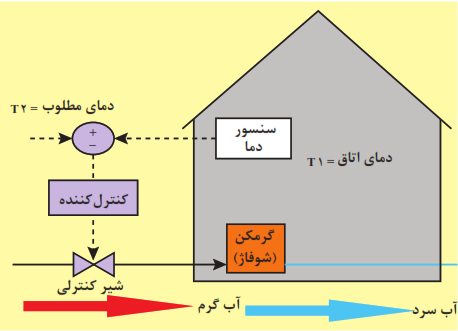
5- سیستم کنترل دمای اتاق را در نظر بگیرید. این سیستم شامل حسگر دما، گرمکن با شیر کنترلی، کنترلکننده و یک اتاق میباشد. شیر میتواند کاملاً باز یا کاملاً بسته باشد.
الف) نمودار بلوکی حلقه بستۀ سیستم را رسم کنید.
ب) فلوچارت کنترل به روش روشن/ خاموش را برای دمای مطلوب 25 درجۀ سانتیگراد رسم کنید.
ج) شبه دستور مربوط به کنترل به روش روشن/ خاموش را بنویسید.
6- در یک خانۀهوشمند نیاز به دزدگیر به شدت احساس میشود. برای طراحی یک دزدگیر ساده میتوانید از یک حسگر باز شدن درب، یک میکروکنترلر و یک آژیر صدا استفاده کنید.
الف) شبه دستور مربوط به این سیستم را به گونهای بنویسید که در صورت باز شدن درب ورودی آژیر روشن شود.
ب) فرض کنید برای امنیت بیشتر، از دو حسگر بر روی دو درب مختلف استفاده میکنید. شبه دستور قسمت الف را برای این حالت بنویسید.
7- چگونه میتوان از حسگر فراصوت برای تشخیص ضخامت ورقهای فولادی استفاده کرد؟ با رسم شکل توضیح دهید. (راهنمایی: از دو حسگر فراصوت استفاده کنید.)
8- نمودار بلوکی زیر سیستمهای زیر را در نظر بگیرید.
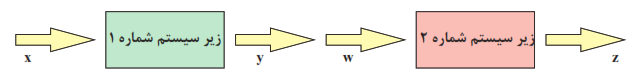
که رابطۀ بین ورودی و خروجی آنها بهصورت $y = 2x + 1$ و $z = {w^2}$ است. در صورتی که این دو زیرسیستم را بهصورت سری بههم متصل کنیم رابطۀ بین x و z را بهدست آورید.
9- فنر و دمپر خطی و چرخشی چه کاربردهایی دارند، مثال بزنید.
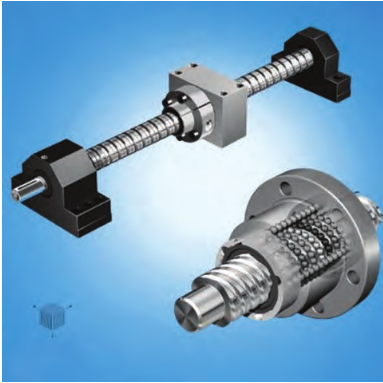
10- بالاسکرو (Ball Screw) در شکل زیر وسیلهای است که حرکت چرخشی موتورهای الکتریکی را به حرکت خطی تبدیل میکند. بالاسکرو مانند پلی بین مکانیک چرخشی و مکانیک خطی عمل میکند. وسیلهای نام ببرید که حرکت خطی را به حرکت چرخشی تبدیل کند.